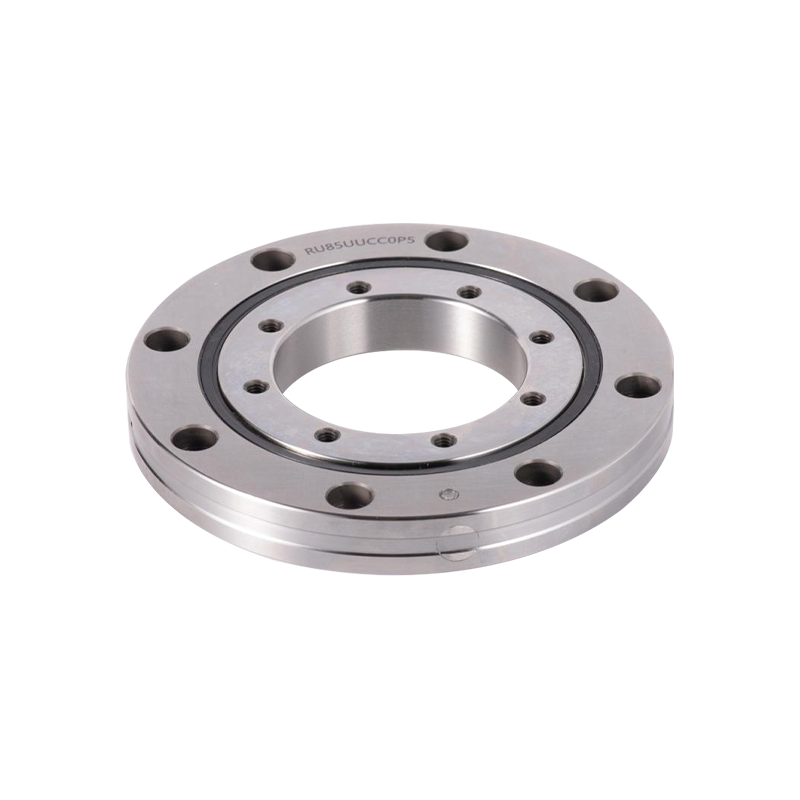
اتصالات ربات تحت یک ترکیب منحصر به فرد از محدودیت ها کار می کنند. آنها باید سبک و در عین حال به اندازه کافی سفت و سخت باشند تا در برابر انحراف تحت بار مقاومت کنند. آنها باید با دقت در سطح میکرون بچرخند، اما در هزاران چرخه در روز زنده بمانند. و آنها باید بارهای شعاعی، محوری و لحظه ای را به طور همزمان تحمل کنند، اغلب در محدوده ای که بیش از چند سانتی متر نیست. اینجاست که بلبرینگ RB2508 وارد تصویر می شود
RB2508 به عنوان یک غلتک مقطع نازک با سوراخ 25 میلیمتر، قطر بیرونی 41 میلیمتر و عرض فقط 8 میلیمتر، دقیقاً برای این نوع کاربردهای با چگالی بالا طراحی شده است. این صرفاً یک جزء نیست. این یک تصمیم طراحی است که بر تکرارپذیری، رفتار حرارتی و فاصله نگهداری ربات تأثیر می گذارد. این مقاله به بررسی استدلال فنی پشت RB2508، مزایای ساختاری، معیارهای انتخاب، و نحوه ارزیابی آن برای یکپارچه سازی بازوی ربات می پردازد.
در اتصالات ربات، یاتاقان جزء غیرفعال نیست. این زنجیره سفتی را تعریف می کند و مستقیماً بر دقت موقعیت مطلق تأثیر می گذارد.
اتصالات ربات سنتی اغلب به ترکیبی از بلبرینگهای شیار عمیق، جفتهای تماس زاویهای یا رولبرینگهای مخروطی متکی هستند. هر کدام از اینها جهت بار محدود را به خوبی کنترل می کنند، اما نیاز به تنظیم دقیق پیش بارگذاری دارند و فضای محوری بیشتری را مصرف می کنند. RB2508 مسیر متفاوتی را طی می کند.
در یک غلتک متقاطع، غلتک های استوانه ای در فواصل 90 درجه در یک شیار V شکل قرار می گیرند. این جهت گیری به یک یاتاقان اجازه می دهد تا بارهای شعاعی، بارهای محوری در هر دو جهت و بارهای خمشی را به طور همزمان جذب کند. برای اتصال ربات، این به طراحی محفظه سادهتر، اجزای کمتر و پشته محوری کوتاهتر است.
RB2508 از یک حلقه بیرونی تقسیم شده و یک حلقه داخلی یک تکه استفاده می کند. این پیکربندی مخصوصاً زمانی مناسب است که دقت چرخش حلقه داخلی حیاتی باشد، که در مفاصل ربات که در آن حلقه داخلی به فلنج خروجی یا درایو هارمونیک متصل می شود، رایج است. حلقه بیرونی تقسیم شده امکان تنظیم پیش بارگیری را در طول مونتاژ فراهم می کند، در حالی که حلقه داخلی یکپارچه گردی و استحکام را حفظ می کند.
با سوراخ 25 میلی متر و عرض 8 میلی متر، RB2508 به عنوان یک یاتاقان با بخش نازک طبقه بندی می شود. یاتاقان های مقطع نازک در صورت استفاده یا نصب نادرست مستعد تغییر شکل هستند، اما زمانی که به درستی پشتیبانی شوند، نسبت سختی به وزن عالی را ارائه می دهند. طرح غلتک متقاطع کاهش ضخامت دیواره را با توزیع بار در تعداد بیشتری از عناصر نورد جبران می کند.
قبل از ادغام RB2508 در یک مفصل ربات، مهندسان باید ابعاد هسته و رتبه بندی بار آن را بررسی کنند. جدول زیر پارامترهای اساسی را خلاصه می کند.
| پارامتر | ارزش |
|---|---|
| قطر سوراخ (d) | 25 میلی متر |
| قطر بیرونی (D) | 41 میلی متر |
| عرض (B) | 8 میلی متر |
| قطر دایره گام غلتکی (dp) | 32 میلی متر |
| شانه حلقه داخلی (ds) | 28.5 میلی متر |
| شانه حلقه بیرونی (Dh) | 35.5 میلی متر |
| رتبه بندی بار دینامیکی پایه (C) | 3.63 کیلونیوتن |
| رتبه بندی بار استاتیک پایه (C0) | 3.83 کیلونیوتن |
| وزن | تقریبا 0.05 کیلوگرم |
RB2508 اغلب با پسوندهایی مشخص می شود که آب بندی، ترخیص و دقت را مشخص می کند. ترکیبات رایج عبارتند از:
به عنوان مثال، RB2508UUCC0P5 نشان دهنده یک یاتاقان دوبار مهر و موم شده و از پیش بارگذاری شده با دقت P5 است. انتخاب فاصله یا درجه دقیق اشتباه می تواند منجر به اصطکاک بیش از حد، تولید گرما یا سفتی ناکافی برای حلقه کنترل ربات شود.
بلبرینگ های مقطع نازک به اعوجاج ناشی از نصب حساس هستند. اگر محفظه یا شانه شفت با صافی و عمود بودن درست ماشینکاری نشود، مسیر مسابقه میتواند تغییر شکل داده و باعث موجهای گشتاور و خستگی زودرس شود. این نقص بلبرینگ نیست. این یک نیاز در سطح سیستم است. مهندسان باید تلورانس مسکن را بررسی کنند و از روش نصب کنترل شده استفاده کنند.
RB2508 به طور گسترده در اتصالات ربات صنعتی، محورهای چرخشی و مراحل تعیین موقعیت دقیق استفاده می شود. توانایی آن برای حمل بارهای ترکیبی در یک پاکت فشرده، آن را برای رباتهای مشارکتی، بازوهای SCARA و افکتهای نهایی که در آن فضا در بالاترین حد است، مناسب میسازد.
در اتصال ربات، خروجی محوری و شعاعی به طور مستقیم بر دقت نقطه مرکز ابزار تأثیر می گذارد. بلبرینگ غلتکی متقاطع با تلورانسهای محکم این انحرافات را به حداقل میرساند و به کنترلکننده اجازه میدهد تکرارپذیری را در میلیونها چرخه حفظ کند. نوع CC0 از پیش بارگذاری شده اغلب به این دلیل انتخاب می شود، زیرا فاصله داخلی را از بین می برد و سفتی موثر مفصل را افزایش می دهد.
مفاصل ربات به ندرت بار ثابتی را مشاهده می کنند. آنها شروع، توقف، و تغییرات مکرر بار را تجربه می کنند. هندسه عنصر نورد RB2508 تنش تماسی را در سطح بزرگتری نسبت به بلبرینگهای سایز مشابه توزیع میکند که میتواند عمر خستگی را در شرایط نوسانی یا بار متغیر افزایش دهد. در حالی که محاسبات دقیق عمر به طیف بار خاص بستگی دارد، مزیت اساسی در تماس خط غلتکهای استوانهای در مقابل تماس نقطهای توپها نهفته است.
کاربردهای معمولی:
قیمت RB2508 به عوامل مختلفی بستگی دارد: درجه دقیق (P5، P4، P2)، ترخیص یا پیش بارگیری (C0، CC0)، گزینه آب بندی (UU یا باز)، و مقدار سفارش. از آنجایی که این متغیرها هم بر هزینه ساخت و هم بر زمان تولید تأثیر می گذارند، لیست قیمت عمومی به ندرت دقیق است.
برای دریافت یک نقل قول معنی دار، اطلاعات زیر را آماده کنید:
تامین کنندگان با پشتیبانی مهندسی همچنین می توانند در ابعاد غیر استاندارد، پیش بارگذاری سفارشی و راهنمایی نصب کمک کنند. هنگام ارزیابی یک تامین کننده، بپرسید که آیا آنها می توانند مدل های سه بعدی، نقشه های ابعادی و مشاوره فنی را برای طراحی مشترک خاص ارائه دهند یا خیر.
رتبه بار دینامیکی پایه (C) 3.63 کیلو نیوتن و رتبه بار استاتیک پایه (C0) 3.83 کیلونیوتن است.
از نظر ابعادی، ممکن است با سایر غلتک های متقاطع 25x41x8 میلی متر تعویض شود. با این حال، درجه دقیق، فاصله و طراحی داخلی می تواند متفاوت باشد. همیشه قبل از تعویض، کد پسوند و الزامات عملکرد را بررسی کنید.
مطمئن شوید که محفظه و شانه های شفت صاف و عمود هستند. از فشار دادن یاتاقان در حین مونتاژ خودداری کنید و دنباله سفت کردن توصیه شده را دنبال کنید. برای یاتاقان های با مقطع نازک، اعوجاج نصب یکی از دلایل رایج کاهش دقت است.
بسیاری از تامین کنندگان فایل های 3D STEP و نقشه های 2 بعدی را در صورت درخواست ارائه می دهند. اینها برای ادغام در طراحی مفصل ربات و برای تأیید تناسب قبل از سفارش مفید هستند.
دسته بندی محصولات
تماس با ما

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

86-510- 88763239
+86-15371057968

شماره 1، جاده He Huan، شهر Huai Dai، منطقه Binhu، Wuxi City.
آماده است برای شروع؟
تماس بگیرید

حالا!
بلبرینگ UKL